· Robotique agricole
En développementFiche technique du Farm Bot
Voici les caractéristiques du modèle R9. Les performances seront établies par des essais sur la machine.
Actionnement électrique · Étude de forme
Un robot. Une station de récolte. Une station solaire. Un système connecté en développement.
Fiche technique
Déplacement et portée
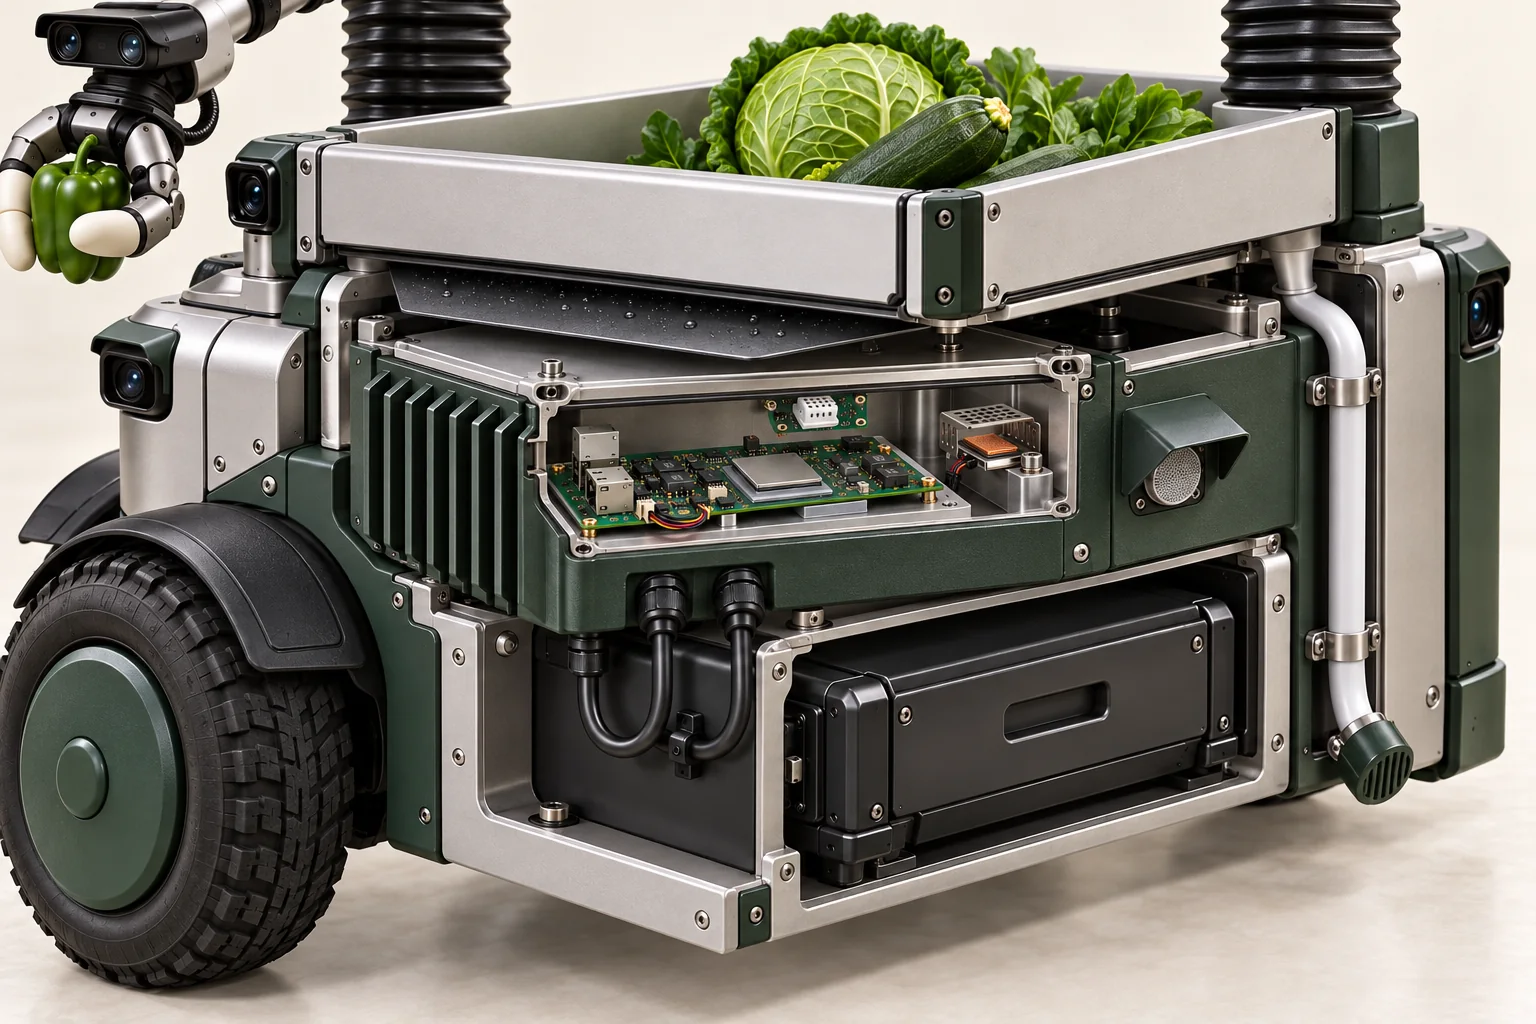
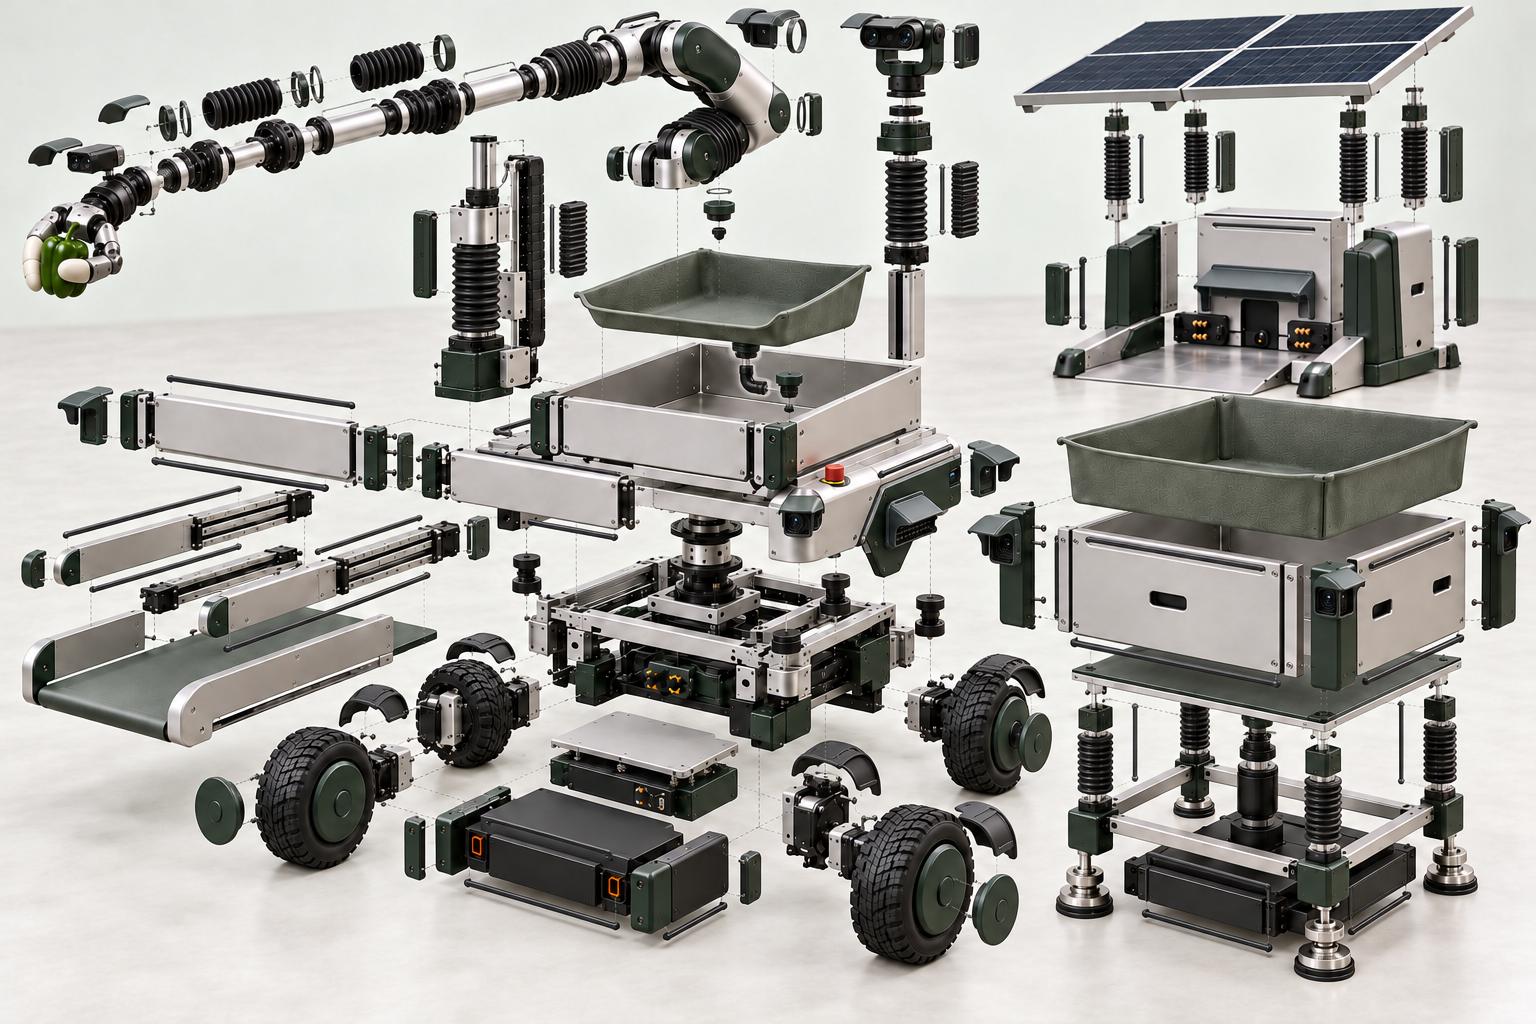
Le modèle comprend une base à quatre roues, un mât élévateur, un bras articulé extensible et un poignet muni d’une caméra. Il faudra vérifier la portée, les dégagements et les limites de fonctionnement sur la machine assemblée.
Deux points de vue complémentaires
Nous visons une précision chirurgicale pour positionner la main près de la culture. La caméra prévue sur le dessus de la main guiderait les doigts. Une autre caméra, sur un mât arrière indépendant, donnerait une vue plus large pendant les déplacements. Il faudra mesurer l’erreur de positionnement, la précision du geste sur plusieurs essais et les dommages aux cultures.
Transport des légumes
Le projet prévoit un bac et une station de réception distincte. La charge visée pour les essais est de cinq kilogrammes. La charge utile réelle, la cadence et les cultures compatibles restent à déterminer.
Alimentation et recharge
Le robot s’arrimerait automatiquement pour recharger sa batterie embarquée. La station stockerait l’énergie solaire dans sa propre batterie. La fiabilité du retour à la station, la durée de recharge, l’autonomie et la résistance aux intempéries restent à vérifier sur la machine.
Planification de l’assemblage
Nous envisageons Shenzhen comme lieu d’assemblage. Le modèle de CAO et le dossier technique existent. Le choix de l’usine et la production commerciale restent à confirmer.
Ce que montrent les images
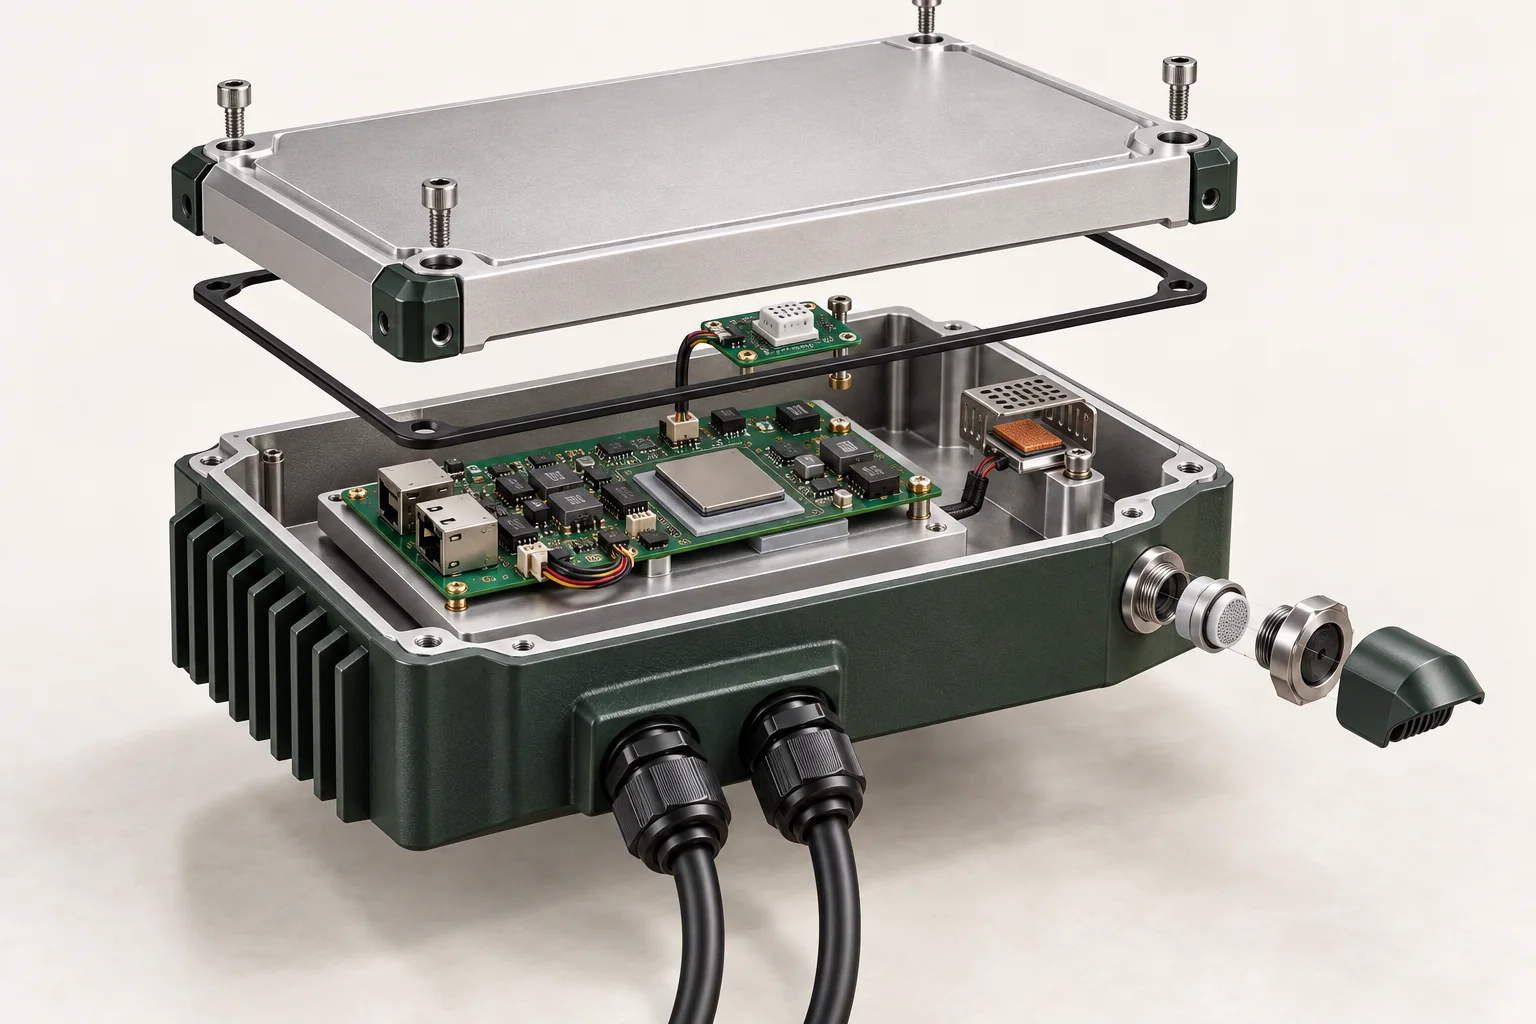
Les illustrations montrent le robot envisagé par l’équipe. Le modèle de CAO R9 sert de référence technique distincte. La performance, la sécurité et la mise en production exigent des essais distincts.
Vues du projet