· Robotique agricole
En développementComment fonctionne le Farm Bot
Voici le trajet prévu, de la plante à la station de réception. À chaque étape, l’équipe peut vérifier ce que le robot apporterait à son travail.
Actionnement électrique · Étude de forme
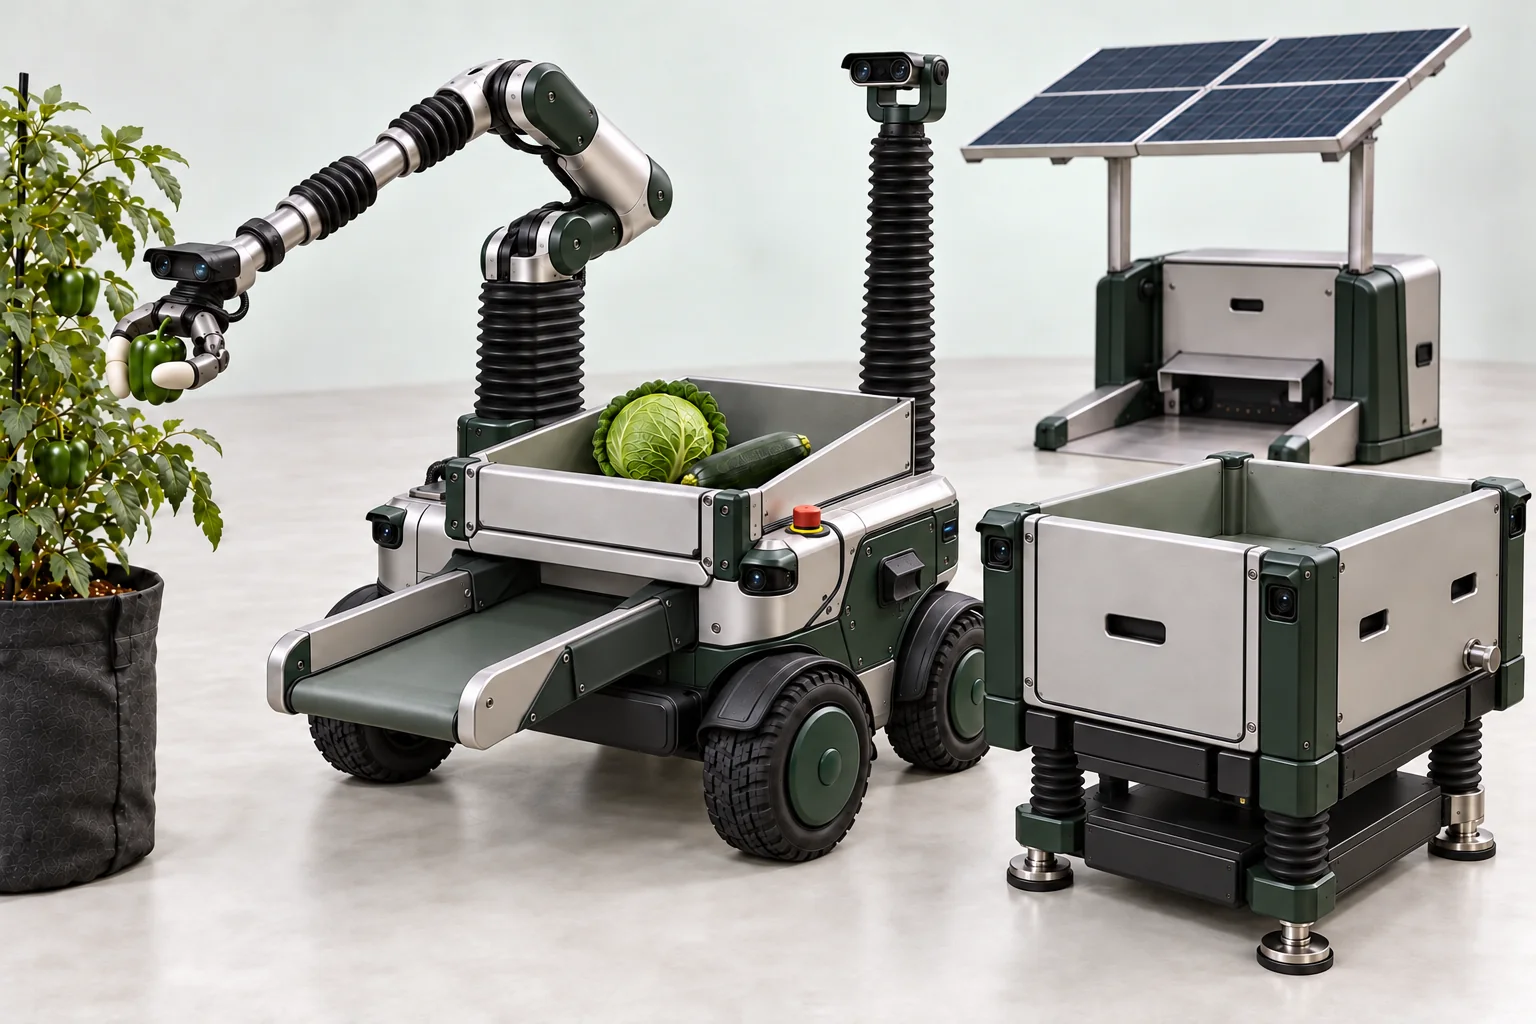
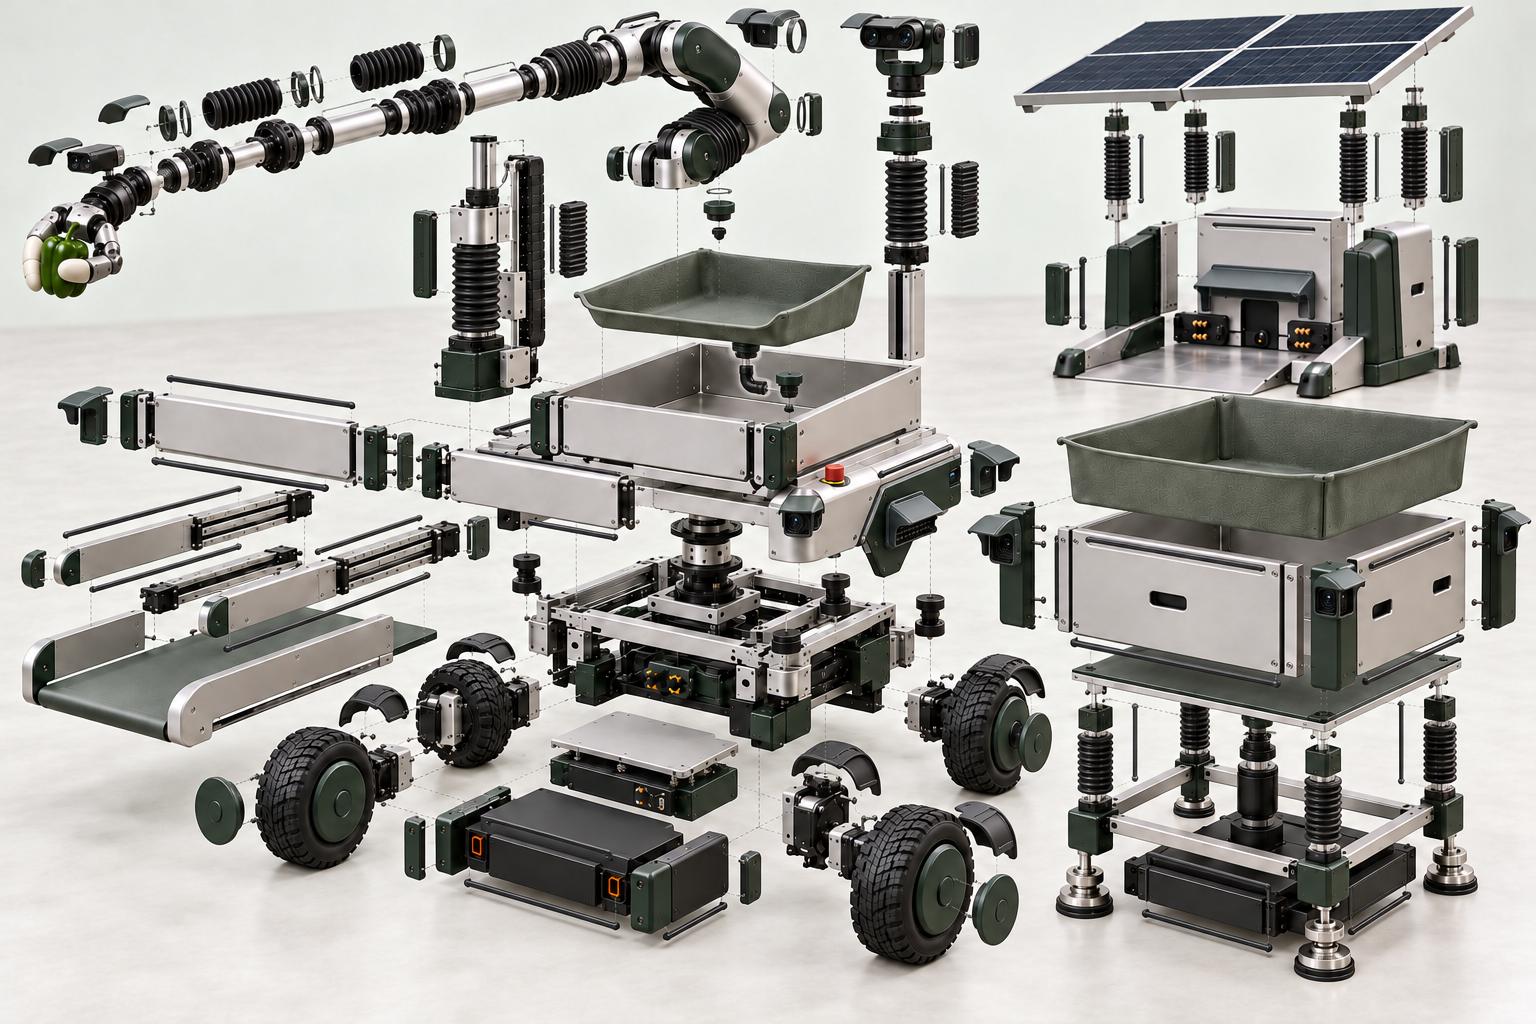
Un robot. Une station de récolte. Une station solaire. Un système connecté en développement.
Fonctionnement
Un bac qui pourrait suivre le robot
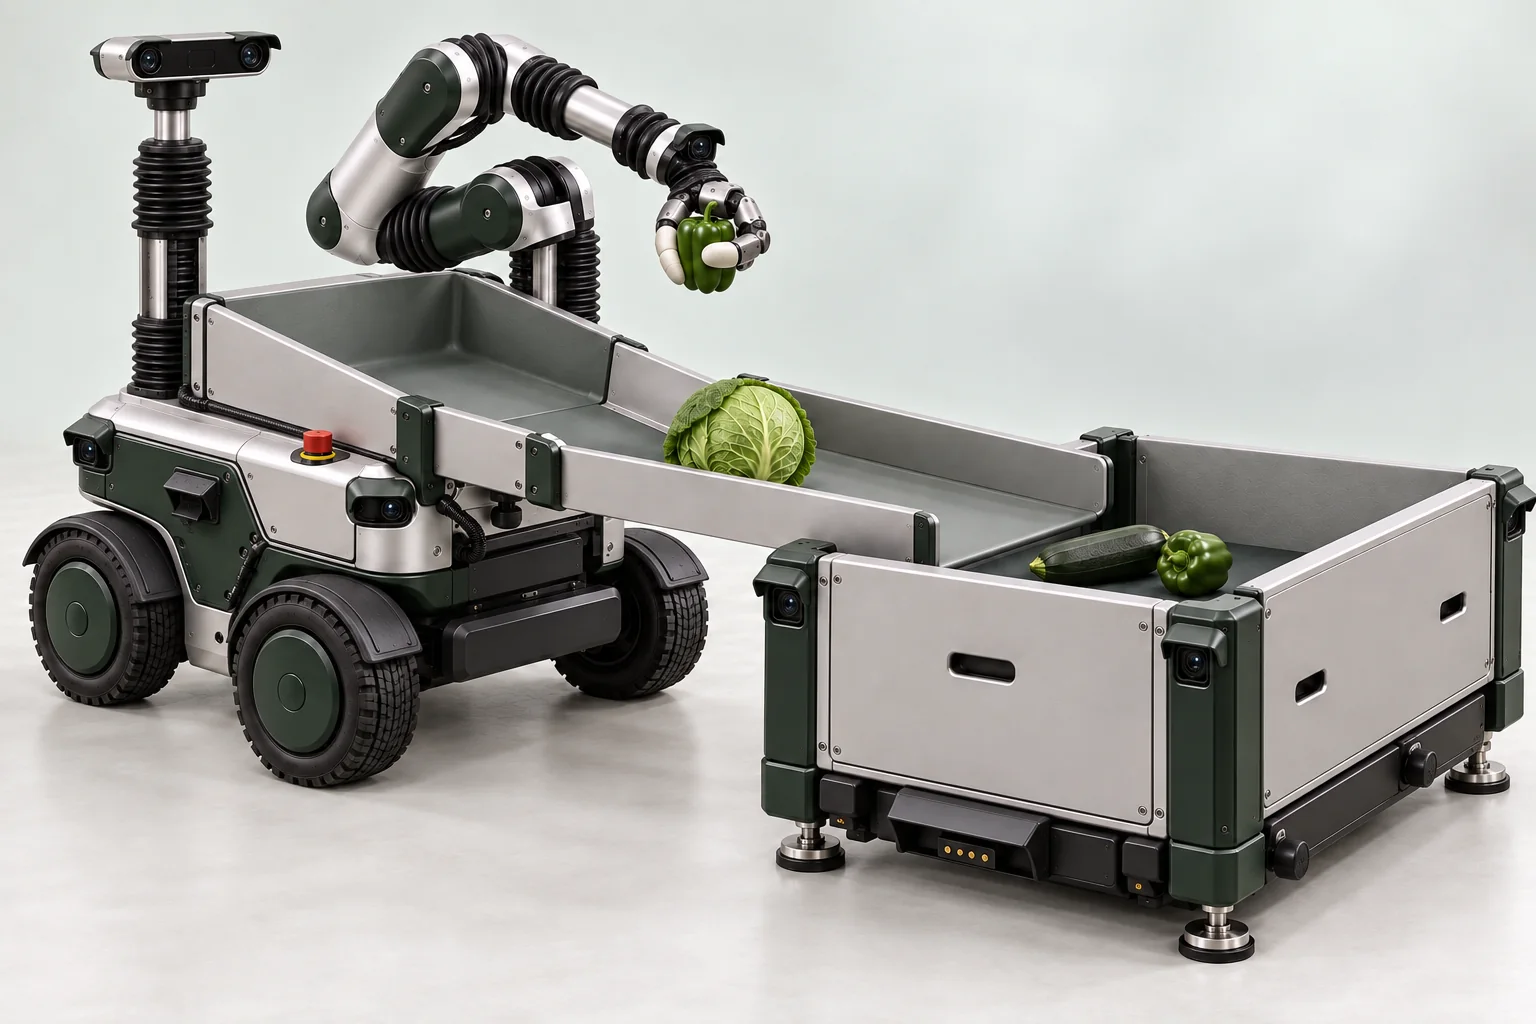
Les images montrent le bac de réception d’origine. Nous étudions une version sur roues motorisées, dotée de caméras et d’une commande embarquée pour suivre le robot. Le bac se garerait avant le déchargement et s’arrêterait s’il perdait le robot de vue. Cette option est exclue du modèle actuel et du prix visé.
Atteindre la plante
Le mât arrière surélevé permettrait à la caméra de voir par-dessus le bras. Une base à quatre roues amènerait le mât et le bras articulé près de la jardinière. Une caméra placée sur le dessus de la main observerait les doigts et la culture pour guider l’approche finale. Cette caméra arrière aiderait le robot à repérer les obstacles.
Choisir le bon moment
Le modèle agricole envisagé estimerait si la culture est prête. Les producteurs pourraient vérifier la décision lors de leur visite suivante. Cueillir trop tôt et laisser une plante mûre sur place sont deux erreurs à mesurer séparément.
Rapporter la récolte
La pince déposerait les légumes dans le panier du robot. Un tapis motorisé les transporterait jusqu’au grand bac. Le panier resterait sur le robot. Lors des essais, l’équipe pèserait la récolte utilisable et mesurerait les dommages.
Retourner à la station
Le robot devrait revenir seul à la station pour se recharger. Les panneaux solaires rechargeraient la batterie de la station, qui alimenterait ensuite la batterie embarquée du robot. Des essais devront vérifier l’alignement, la sécurité de la recharge et l’autonomie à l’extérieur.
Vues du projet