· Robotique agricole
En développement← Farm Bot
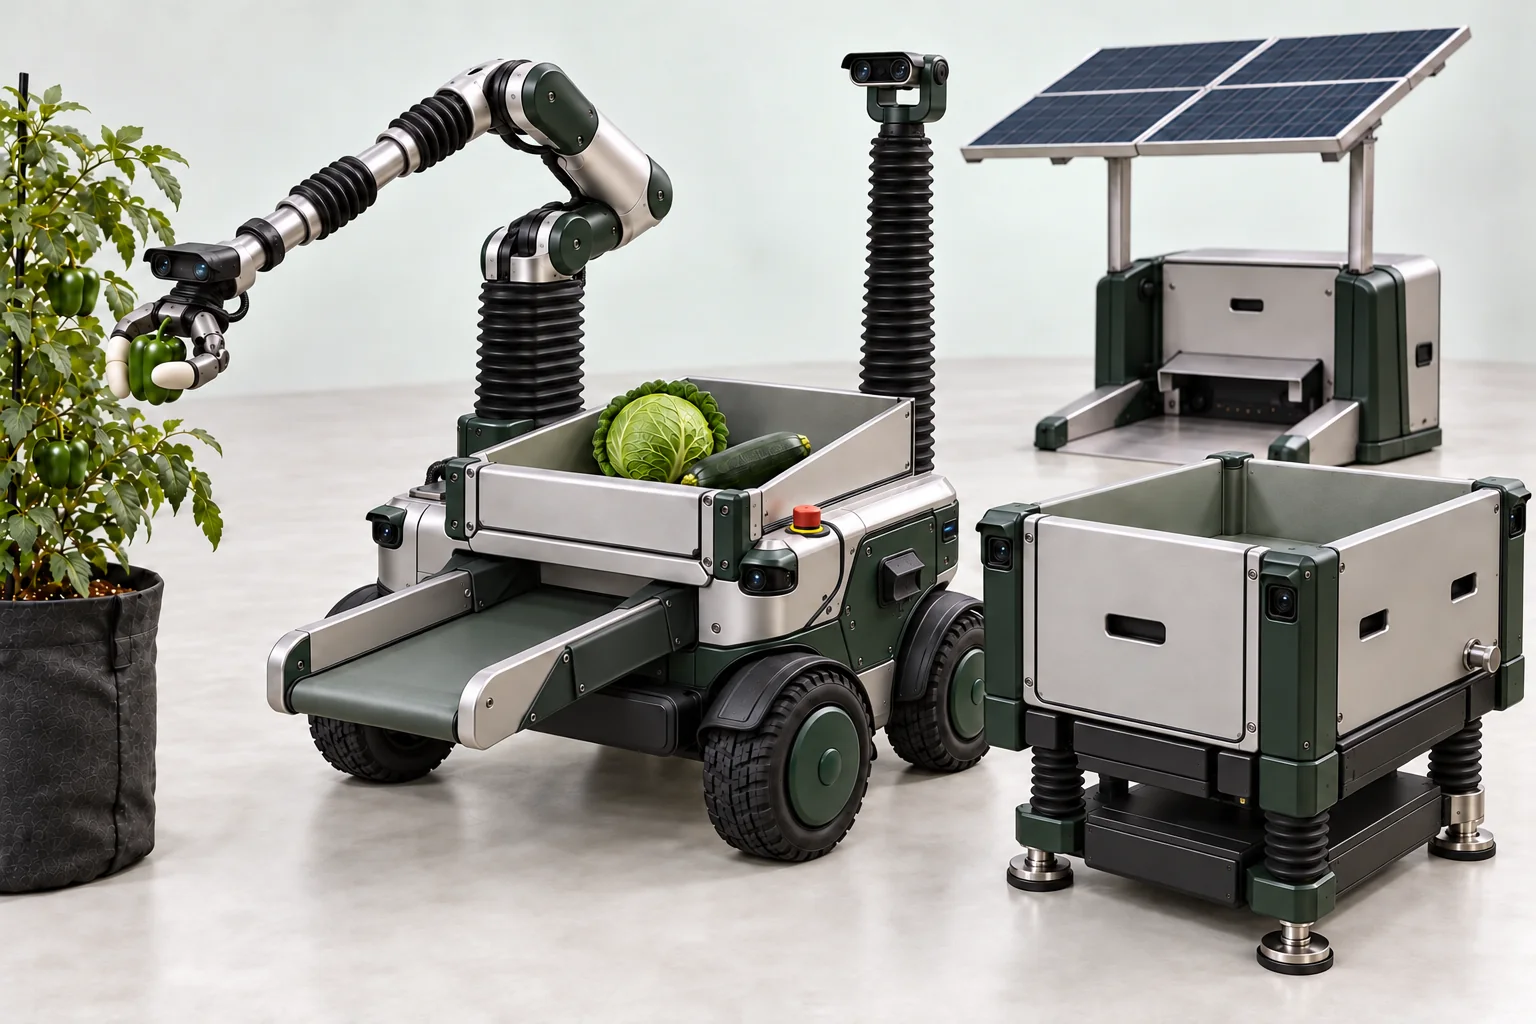
La main et ses deux points de vue
La caméra prévue au-dessus de la main guiderait les doigts sur les derniers centimètres du geste. Une caméra distincte sur un mât arrière surélevé verrait par-dessus le bras pour aider le robot à repérer les obstacles.
Actionnement électrique · Étude de forme
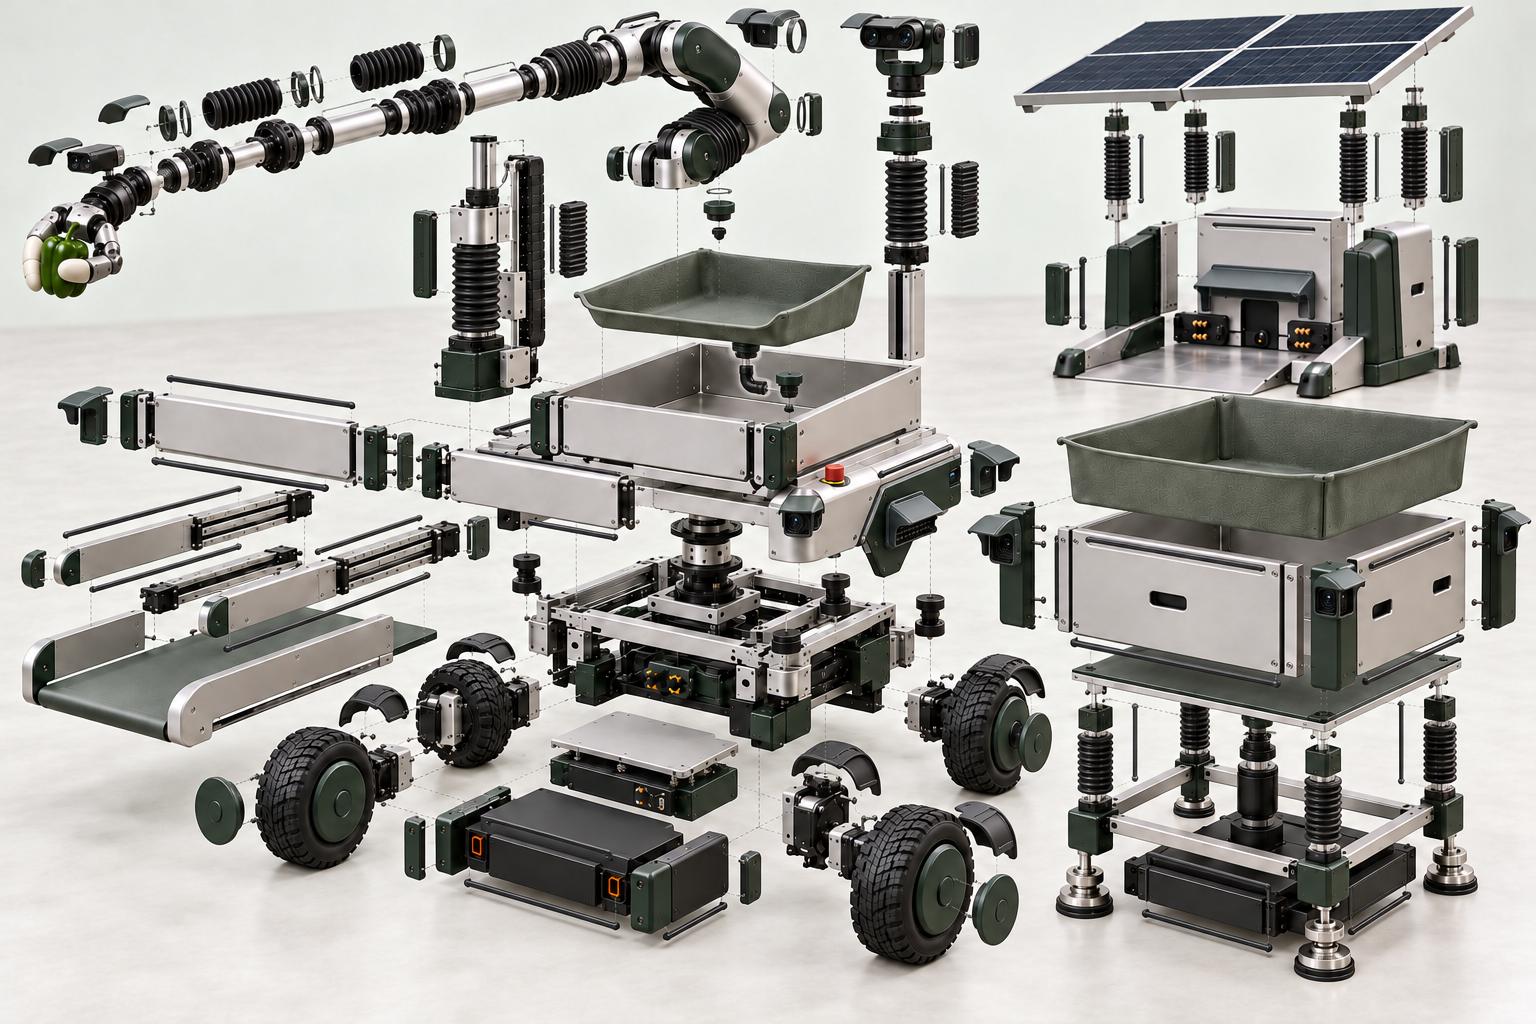
Un robot. Une station de récolte. Une station solaire. Un système connecté en développement.
Fonctionnement
La caméra du poignet accompagne la main. Sa position au-dessus de la pince permettrait de suivre les doigts et le légume pendant l’approche, la prise et le relâchement.
La caméra arrière aurait un autre rôle. Son point de vue resterait indépendant du poignet pour que le robot puisse surveiller les alentours même lorsque le bras pénètre dans le feuillage.
Ce qu’il reste à tester
- Mesurer l’écart de positionnement, la précision d’un geste à l’autre et les dommages aux cultures, y compris lorsqu’une feuille cache une partie du légume.
- Déplacer le bras sur toute sa course pour vérifier qu’il ne masque pas la caméra arrière. Mesurer la distance d’arrêt lorsqu’une personne ou un objet entre dans le trajet.